

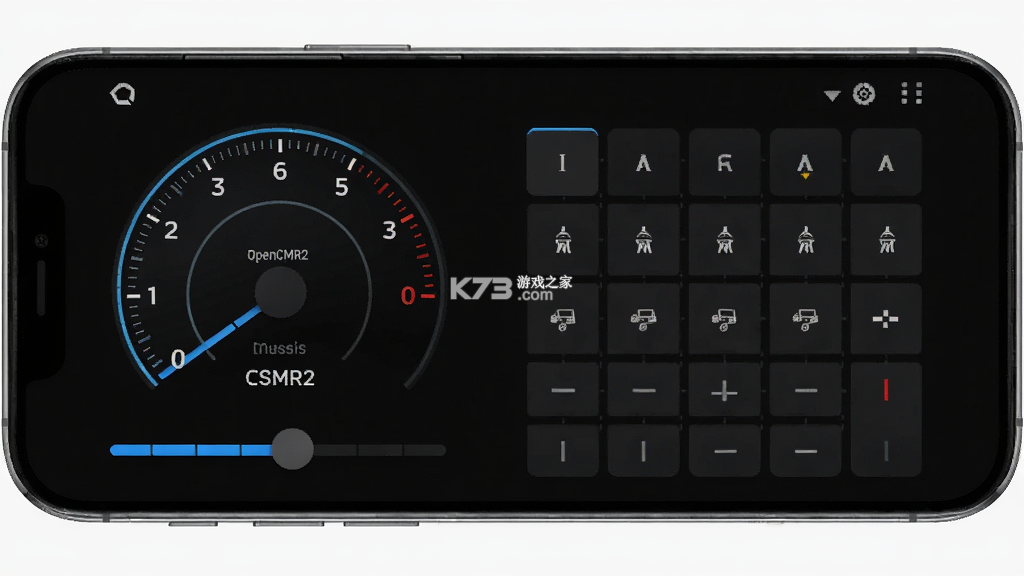
OpenCMR2是一款面向铁路模型爱好者的开源手持控制器应用,通过WiFi与Command Station建立连接,让用户直接在手机上完成机车调度、道岔切换与进路排列等操作。这款工具将传统DCC控制器的实体旋钮与按键搬进触屏界面,支持多机车同时管理、实时速度调节以及函数键映射,配合简洁的仪表盘布局,即便是刚接触数字控制的新手也能较快上手。应用内置了机车数据库与CV编程入口,方便玩家对解码器参数进行读写,省去反复翻查说明书的麻烦。界面配色以深色为主,按钮反馈清晰,在户外或光线较暗的模型场景中也能准确操作。社区用户普遍反馈其连接稳定性优于同类免费工具,尤其适合搭配ESP32或Arduino搭建的DIY控制台使用。对于喜欢折腾开源硬件、追求低成本数字化改造的铁道模型玩家来说,OpenCMR2提供了一条轻量化的控制路径。
- 开源免费,代码可自行编译修改
- WiFi直连控制,省去额外布线烦恼
- 支持多机车同步调度与函数键映射
- 内置CV编程,解码器参数读写方便
- 界面简洁,触屏操作反馈灵敏直观
不少玩家第一次打开《OpenCMR2》时,会卡在“找不到设备”或“连接超时”这一步。其实这款应用的连接逻辑并不复杂,关键在于手机与控制台必须处在同一个局域网内,并且Command Station要开启WiFi服务端口。进入应用主界面后,点击右上角的齿轮图标进入设置页,在“连接方式”一栏中选择WiFi,随后在IP地址框内填入控制台分配到的局域网地址,端口号保持默认即可。需要特别留意的是,部分家用路由器开启了AP隔离功能,会导致手机与控制器之间无法互相访问,遇到这种情况建议进入路由器后台关闭“AP隔离”或“无线隔离”选项。
如果连接时反复提示认证失败,请检查控制台固件是否已启用Withrottle协议支持,这是《OpenCMR2》与控制器通信的基础协议,缺失该协议时应用无法识别设备。对于使用ESP32自制控制板的玩家,建议在固件配置中确认端口号为12090,并在手机端手动指定该端口。连接成功后,主界面顶部会显示绿色状态条与当前控制台名称,此时即可开始添加机车。
添加机车时,点击底部“+”按钮,输入机车DCC地址并选择对应的解码器类型,《OpenCMR2》会自动拉取该地址下的函数键列表。若函数键名称显示为空白,说明控制台未返回CV数据,可尝试在设置中开启“强制读取CV”选项后重新添加。建议将常用机车的地址保存为收藏,下次连接时无需重复输入,在机车列表长按条目即可加入收藏夹。对于多机车调度场景,应用支持分屏显示两台机车的速度滑块,左右滑动即可切换控制焦点,这一设计在需要双机重联或推送作业时相当实用。
道岔控制方面,《OpenCMR2》提供了 accessory 面板,支持按地址范围批量添加道岔。进入道岔面板后点击“扫描”按钮,应用会向控制台请求当前已注册的 accessory 列表,扫描完成后以网格形式展示。每个道岔按钮默认为“直行/分支”两态切换,长按按钮可进入编辑模式修改名称与图标。首次使用建议先扫描再手动核对地址,避免因控制台 accessory 表未同步导致点击无响应。进路排列功能需要控制台支持 routes 定义,在应用内选择起始信号机与目标信号机后,应用会向控制台发送进路请求,成功时按钮变为绿色高亮。
| 功能模块 | 操作入口 | 注意事项 |
| WiFi连接 | 设置→连接方式→WiFi | 确认同一局域网,关闭AP隔离 |
| 机车添加 | 主界面底部“+”按钮 | 需填写DCC地址与解码器类型 |
| 函数键映射 | 机车详情→函数键标签 | 长按可自定义名称与图标 |
| 道岔控制 | 底部导航→道岔面板 | 先扫描再核对地址 |
| CV编程 | 机车详情→CV编程 | 写入前建议先读取原值备份 |
应用启动后闪退或卡在启动画面,是不少安卓用户反馈过的情况。《OpenCMR2》对系统版本的要求并不苛刻,Android 7.0以上即可运行,但部分定制ROM会限制后台网络权限,导致应用在初始化WiFi模块时被系统强制终止。遇到闪退时,优先进入手机设置→应用管理→OpenCMR2→权限,确认“存储”与“网络”权限均已授予,缺少存储权限时应用无法写入日志文件,部分机型会直接崩溃。
若权限齐全仍然打不开,可尝试清除应用缓存后重启。部分华为与小米机型在省电策略中会默认限制应用后台活动,建议在电池优化列表中将《OpenCMR2》设为“不限制”,避免应用在切换至后台时被冻结导致重新打开时白屏。安装包损坏也会引发解析错误,建议从本站重新下载完整APK后覆盖安装,下载过程中请勿使用断点续传工具,以免文件校验失败。
对于连接后界面卡死的情况,多数与控制台返回数据包过大有关。可在设置中关闭“自动同步 accessory 列表”,改为手动扫描,减轻启动时的数据负载。应用内提供了简易日志开关,开启后可在文件管理器的OpenCMR2目录下查看运行记录,日志中会标注连接超时或协议解析失败的具体环节,便于定位问题。若日志显示“Withrottle handshake failed”,说明控制台未正确响应握手请求,需检查控制器固件的协议版本是否与《OpenCMR2》兼容。
《OpenCMR2》基于Withrottle协议开发,理论上兼容所有实现该协议的Command Station。市面上常见的Digitrax Zephyr系列配合LNWI模块、NCE Power Cab搭配WiFiTrax、以及Roco z21系列均可正常连接。开源硬件方面,ESP32配合DCC++EX固件是目前社区中使用最广的组合,成本低且配置灵活,适合预算有限的玩家。
部分老款控制台仅支持LocoNet或XpressNet有线协议,需要通过网关设备转换为WiFi信号后才能与《OpenCMR2》通信。这类场景下建议优先确认网关是否支持Withrottle透传,否则应用只能识别到网关本身而无法读取机车列表。使用z21系列时,需在控制台设置中开启“允许外部设备访问”选项,否则应用发送的请求会被控制台防火墙拦截。
对于自制控制板的玩家,DCC++EX固件在1.5版本之后对Withrottle协议的支持较为完整,函数键与CV读写均可正常响应。若使用较早版本的固件,可能出现函数键列表为空或CV读取超时的情况,建议升级至最新稳定版后再连接。《OpenCMR2》的设置页提供了“协议调试模式”,开启后会显示每次请求与响应的原始数据,方便排查兼容性问题。
CV编程是《OpenCMR2》中相对进阶的功能,入口位于机车详情页的“CV”标签下。进入后应用会列出该解码器支持的所有CV项,点击任意一项即可读取当前值。写入CV前务必先执行读取操作,确认原值后再修改,避免因解码器型号识别错误导致参数写乱。部分解码器对CV写入有次数限制,频繁写入可能缩短EEPROM寿命,建议批量修改后再统一提交。
应用支持CV列表导出与导入,导出的文件为JSON格式,可备份至手机存储或分享给其他设备。导入时需注意解码器型号与CV定义是否匹配,跨型号导入可能导致参数错位。对于需要批量配置的场景,可先在电脑端编辑好JSON文件再导入手机,比逐项手动修改效率更高。CV读取过程中若出现超时,可尝试降低“CV读写间隔”参数,部分老款解码器响应较慢,适当延长间隔能提高成功率。
函数键映射同样在CV页面附近,每个函数键可独立设置名称、图标与触发方式。短按与长按可绑定不同动作,适合需要区分鸣笛时长或灯光模式的场景。映射修改后需点击“同步至控制台”才会生效,仅保存在本地不会影响实际控制行为。同步过程中请保持WiFi连接稳定,中断可能导致部分函数键状态不一致,重新同步即可恢复。
| 工具名称 | 核心优势 | 评分 |
| Engine Driver | 老牌Withrottle客户端,功能全面 | ★★★★★ |
| WiThrottle | iOS端经典控制器,界面拟物 | ★★★★☆ |
| DCC++ EX | 开源控制台固件,配套Web控制 | ★★★★★ |
| JMRI | 电脑端综合调度软件,功能强大 | ★★★★☆ |
| z21 Mobile | Roco官方应用,适配z21系列 | ★★★★☆ |
| TCS UWT-100 | 硬件控制器配套应用,响应迅速 | ★★★★☆ |
以上工具均围绕数字铁路控制场景设计,其中Engine Driver与《OpenCMR2》在功能定位上最为接近,两者都支持Withrottle协议与多机车管理。Engine Driver的界面布局更偏向传统手柄风格,而《OpenCMR2》的触屏交互逻辑更贴近现代移动应用习惯,玩家可根据操作偏好自行选择。更多同类工具可访问k73游戏网查看详细对比与下载资源。
我要评论 查看全部评论 (0)>>

 samhelper
 switch2模拟器Lichii
 ExaGear ed模拟器4.9
 vivo浏览器
 一直娱
 ExaGear ed模拟器6.1
 暗区突围
 仙剑奇侠传手游