PWM调速原理详解与实战应用指南
时间:2026-10-13 04:45:54 来源:原创 作者:转载 热度: 0 次
《PWM》调速原理详解与实战应用指南这篇文章,专门给电子爱好者、单片机开发新手和电机控制入门的朋友准备。从《PWM》的基本概念讲起,把占空比、频率、分辨率这些容易搞混的点掰开揉碎说清楚,再结合LED调光、直流电机调速、舵机控制几个实战场景,手把手带你理解配置思路和常见坑。看完你就能自己动手写代码、调参数,把《PWM》真正用起来,解决实际项目里的调速和调光问题。
很多刚接触电子或者单片机的朋友,一听到《PWM》这个词就觉得有点懵,网上搜出来的解释又全是公式和术语,看半天还是不知道到底怎么用。其实《PWM》没那么玄乎,说白了就是一种用数字信号去模拟模拟量输出的手段。你想想,单片机引脚只能输出高电平或者低电平,要么开要么关,可电机需要的是连续变化的电压,LED需要的是平滑的亮度调节,这中间怎么过渡?靠的就是《PWM》。
我自己刚开始学的时候也踩过不少坑,比如占空比和频率分不清,调了半天电机还是嗡嗡响不转,后来才搞明白原来是频率设得太低。所以这篇文章我不打算照搬手册,而是把我自己理解《PWM》的过程、实际做项目时遇到的问题、以及怎么一步步调通的经验分享出来。不管你用的是Arduino、STM32还是树莓派,底层逻辑都是一样的,看懂了原理,换平台也就是改几行代码的事。
PWM到底是什么东西
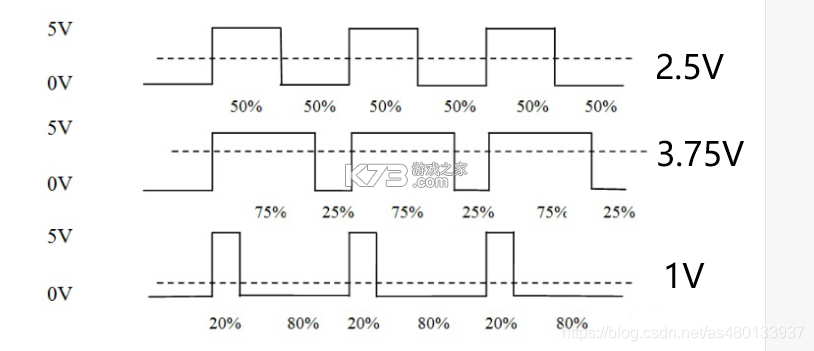
先把这个概念说透。《PWM》全称叫脉冲宽度调制,英文Pulse Width Modulation。你把它想象成一个开关,这个开关一秒钟内不停地开啊关啊,开的时间长一点,关的时间短一点,那平均下来输出的能量就大;反过来开的时间短,关的时间长,平均能量就小。这个“开”的时间占总时间的比例,就叫占空比。
举个例子,假设供电是5V,占空比设成50%,那平均输出电压就是2.5V。占空比80%,平均就是4V。你看,虽然引脚上只有0V和5V两种状态,但通过快速切换,等效出来的就是中间那些电压值。这就是《PWM》最核心的思想,用时间换电压。
那频率又是什么?频率就是开关一秒钟开合多少次。比如1000Hz就是每秒开关1000次。频率太低,LED会肉眼可见地闪,电机也会听到啸叫。频率太高,又可能超出驱动器的响应能力,导致波形失真。所以选频率要根据负载特性来定,这个后面实战部分会细说。
还有一个概念叫分辨率,指的是占空比能调多细。8位分辨率就是占空比可以分成256级,从0到255。10位就是1024级。分辨率越高,调节越平滑,但也不是越高越好,要看定时器支不支持。
PWM调速怎么用在实际项目里
理论说完了,咱们来看几个我实际做过的场景,这样你更容易理解《PWM》到底能干什么。
第一个是LED调光。这个最简单也最直观。你拿一个LED接在单片机引脚上,用《PWM》输出,改占空比就能改亮度。占空比10%就很暗,90%就很亮。这里频率建议选1kHz以上,人眼就看不到闪烁了。我试过用100Hz,快速眨眼的时候能感觉到灯在抖,换成2kHz之后就完全平滑了。代码层面就是配置一个定时器,设置好频率和占空比,然后让定时器自己跑,CPU该干嘛干嘛,不占用主循环。
第二个是直流电机调速。这个比LED复杂一点,因为电机是感性负载,而且通常需要比单片机引脚更大的电流。所以中间要加一个电机驱动模块,比如L298N或者TB6612。单片机输出《PWM》给驱动模块的使能脚,驱动模块再输出大电流给电机。这里频率选择有讲究,太低电机会抖,太高驱动模块可能发热。我一般用10kHz到20kHz之间,具体看电机参数。占空比从0慢慢往上加,电机就会从静止逐渐加速。注意不要一上来就给100%,电流冲击太大,对电源和驱动都不好。
第三个是舵机控制。舵机稍微特殊一点,它要的不是平均电压,而是特定脉宽的方波。一般舵机要求20ms周期,也就是50Hz,然后脉宽在0.5ms到2.5ms之间变化,对应角度0到180度。这个也是《PWM》,只不过占空比范围很窄。你如果按普通调速的思路去调舵机,频率设成几千赫兹,舵机是不会正常工作的。所以你看,同样是《PWM》,不同负载的参数要求差别很大,不能一套参数走天下。
第四个是电源控制里的应用,比如用《PWM》做DCDC降压。这个就更专业一点,但原理还是一样的,通过控制开关管的导通时间来稳定输出电压。反馈回路会根据输出电压自动调整占空比,实现稳压。
PWM配置中容易踩的坑
这部分我想重点聊聊我踩过的坑,因为网上很多教程只讲怎么配,不讲为什么配错了会出问题。你提前知道这些,能省不少调试时间。
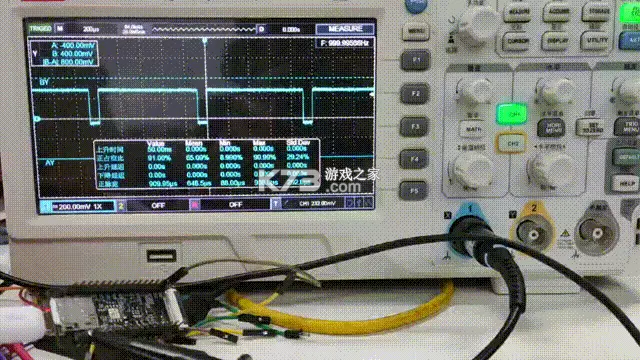
第一个坑是频率和占空比寄存器搞混。有些单片机的定时器配置比较绕,预分频器决定频率,比较值决定占空比,但两个寄存器的计算方式不一样。我有一次把比较值算错了,结果占空比一直上不去,电机转得慢吞吞。后来用示波器一看波形,才发现实际频率跟我预期的差了一个数量级。所以调试《PWM》的时候,手边有个示波器或者逻辑分析仪真的能省很多事。没有的话,用LED接在输出脚上看亮度也能大致判断。
第二个坑是死区问题。这个在做电机正反转或者驱动MOS管半桥的时候特别重要。如果上下两个开关管同时导通,电源就直接短路了,瞬间烧管。所以要在切换的时候插入一个死区时间,让一个管先关断,等一小会儿再开通另一个管。很多单片机的高级定时器支持硬件死区插入,配置一下就行,不用自己写延时。但如果你用的定时器不支持,就要在软件里做,这时候就要小心别把死区设得太长影响输出。
第三个坑是分辨率不够导致调节不平滑。比如你用8位分辨率,占空比从0跳到1,输出电压变化就是总电压的1/256。如果总电压是24V,那一步就是0.094V,感觉还行。但如果总电压是220V,那一步就是0.86V,低占空比的时候电机可能直接不转,因为一步跨太大。这时候要么提高分辨率到10位或12位,要么降低供电电压。我一般会先算一下最小步进电压,看看能不能满足负载的启动要求。
第四个坑是《PWM》输出和GPIO复用的问题。很多引脚默认不是《PWM》功能,需要先配置复用寄存器,把引脚切到定时器通道。如果你忘了这一步,代码写得再对,引脚上也不会有波形。这个错误很隐蔽,因为编译不报错,程序也在跑,就是没输出。我刚开始学的时候被这个坑了好几次,后来养成了习惯,配置完《PWM》一定先用万用表或者LED测一下引脚。
第五个坑是中断优先级。如果你用中断来更新《PWM》占空比,比如做呼吸灯效果,那中断频率不能太高,否则CPU全耗在中断里了。一般放在主循环里更新就行,或者用DMA来搬运数据,这样CPU负担最小。STM32的定时器支持DMA请求,可以在每次更新事件时自动从内存搬数据到比较寄存器,实现复杂的波形序列,这个技巧在做多路《PWM》输出的时候特别有用。
说了这么多,其实《PWM》的核心就那几点:占空比决定等效电压,频率决定响应速度和噪声,分辨率决定调节精度。把这三点搞清楚了,剩下的就是根据具体负载去调参数。我建议你拿一块开发板,接一个LED和一个电机,自己动手改改占空比和频率,看看现象有什么变化。看十篇教程不如自己调一次,调通了那个感觉是完全不一样的。
如果你在配置《PWM》的时候遇到什么问题,或者有什么自己的心得,也欢迎一起交流。电子这个东西就是多动手多试,试多了自然就有感觉了。


我要评论 查看全部评论 (0)>>