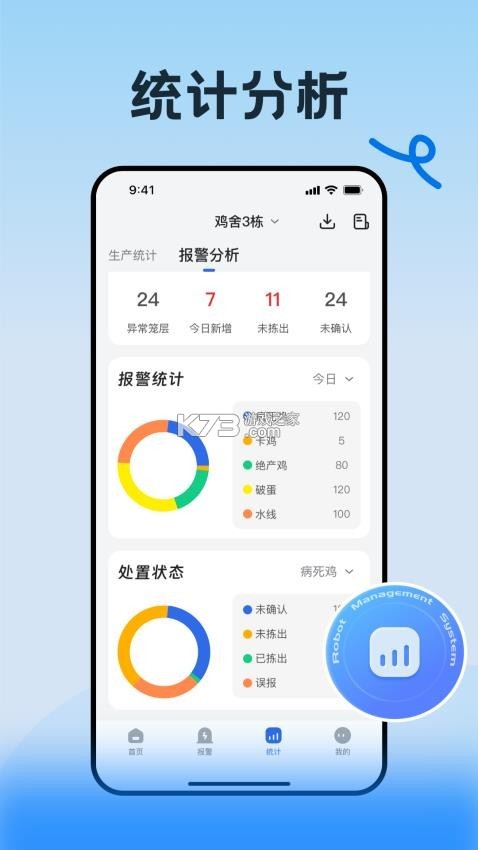
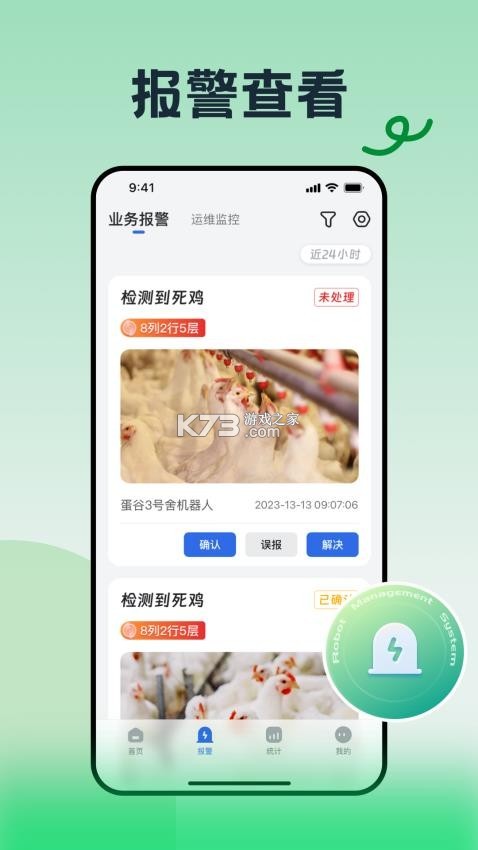
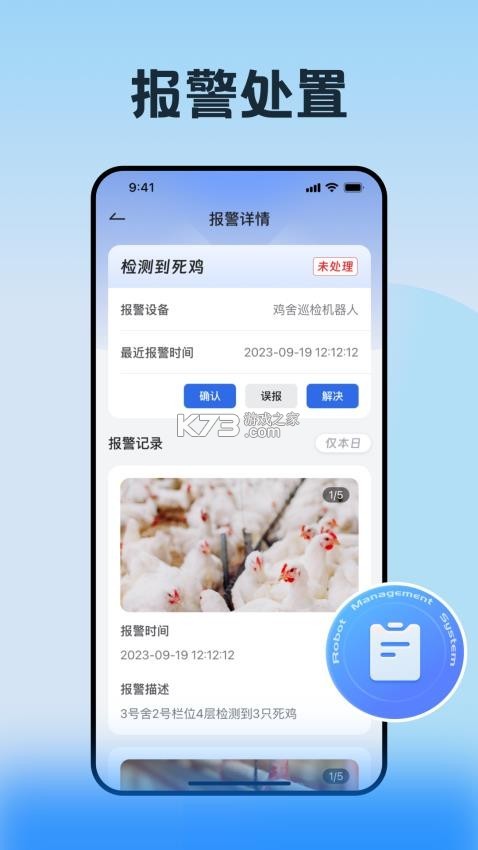
《RMS Robot》是一款面向机器人控制与自动化场景的移动端工具型应用,安装包体量轻巧,适合在安卓设备上快速部署。软件围绕机器人设备的连接、参数配置与运行状态查看展开设计,界面布局偏向工程化风格,功能入口层级清晰,对初次接触机器人控制类软件的用户来说上手门槛相对友好。应用内置了基础的控制指令集与状态反馈面板,能够满足日常调试与简单任务编排的需求,同时支持多设备切换管理,方便在实验室或教学环境中轮流操作不同机器人。从用户反馈来看,其稳定性与响应速度是讨论较多的亮点,画面以深色主题为主,信息呈现直观,音效提示简洁不打扰,整体定位偏向实用工具而非娱乐向产品。
- 界面工程化布局清晰,功能入口易找
- 支持多设备切换,适合教学与实验场景
- 控制指令集覆盖基础调试需求
- 深色主题信息呈现直观,提示音简洁
- 安装包轻巧,对中低端安卓设备友好
不少用户在搜索RMS相关词时会碰到“RMS系统有什么用”这个疑问,放在《RMS Robot》这款应用身上,可以理解为对机器人管理系统的功能追问。简单来说,RMS在这里承担的是设备连接与运行状态汇总的角色,帮助用户在一个移动端界面里完成对机器人本体的基础操控与信息回读。
从实际使用角度看,这款应用解决的核心痛点在于“脱离电脑也能做基础调试”。实验室或教学场景中,机器人往往固定在工位或场地里,操作者拿着手机或平板就能查看当前连接状态、下发简单指令、读取传感器回传的数值,省去了反复跑到电脑前的麻烦。需要留意的是,首次连接前务必确认设备与手机处于同一网络环境,否则会出现搜索不到设备的情况。
应用内的功能模块大致分为设备发现、连接管理、参数查看与指令下发几个区域。设备发现支持局域网扫描,连接管理里可以保存常用设备地址,参数查看以列表形式展示关键运行指标,指令下发则提供了预设按钮与自定义输入两种方式。对于需要频繁切换不同机器人本体的用户,建议把常用设备逐一命名保存,后续调用会省去重复扫描的步骤。
关于“RMS系统有什么用”的延伸理解,还可以从数据记录的角度来看。应用支持将部分运行状态以日志形式留存,方便事后回溯调试过程。虽然功能深度比不上桌面端专业软件,但胜在便携与即时性,适合作为辅助工具配合主控端使用。用户群体中,学生、创客爱好者与初级工程师占比较大,媒体评分方面暂无大规模公开数据,但从应用商店的零星评价来看,多数反馈集中在“连接稳定”“操作不复杂”这两个方向。
基础提醒:应用内部分高级参数涉及设备底层配置,不熟悉的情况下建议保持默认值,随意改动可能导致设备运行异常。若在连接过程中遇到反复失败,可以先检查手机是否开启了网络权限,再确认机器人端服务是否正常启动。站内搜索RMS Robot可获取更多相关资源与讨论。
“RMS接口”这个搜索词背后,用户关心的往往是应用对外提供的数据交互能力。《RMS Robot》在接口层面的设计偏向轻量化,主要通过局域网通信协议与机器人本体进行数据交换,不涉及复杂的云端对接流程,这对普通用户来说降低了理解成本。
从应用内呈现的信息来看,接口相关设置集中在连接配置区域,用户可以手动指定通信端口与协议类型。部分设备支持自动发现,应用会尝试通过广播方式寻找同一网段内的机器人服务端。手动配置时端口号必须与机器人端保持一致,填错会导致连接超时,这是新手最容易踩的坑。
接口的稳定性受网络环境影响较大。无线信号干扰强或路由器开启了隔离功能时,设备发现成功率会明显下降。建议在调试阶段使用独立的无线网络或关闭路由器的AP隔离选项,能有效改善连接体验。应用本身不提供接口文档的在线查看入口,相关说明需要参考机器人本体的配套资料。
对于有二次开发需求的用户,这款应用更多扮演的是“验证工具”的角色——先用它确认设备通信正常,再转到桌面端做深入开发。接口层面的可配置项不算丰富,但覆盖了连接必需的基础参数,日常调试够用。若遇到接口调用无响应的情况,优先排查机器人端服务是否处于监听状态,再检查手机防火墙是否拦截了应用请求。
系统说明:应用仅支持安卓平台,iOS设备无法直接安装使用,跨平台用户需要借助其他终端方案。站内k73游戏网有更多工具类软件的安装指引可供参考。
设备管理是《RMS Robot》日常使用频率较高的模块,围绕“多台机器人如何有序切换”这个实际问题展开。应用允许用户将已连接过的设备保存为常用条目,下次打开时无需重新扫描即可快速进入控制界面。
管理逻辑上,每台设备以名称加地址的形式呈现,用户可以在列表里进行重命名、排序与删除操作。名称建议体现设备位置或用途,比如“一号工位机械臂”“巡线小车A”,后续查找时一眼就能定位。批量管理多台设备时,按使用频率排序能减少翻找时间,这个小技巧在设备数量多的时候格外实用。
连接状态在设备列表中会有直观标识,在线设备显示为可用状态,离线设备则置灰。点击离线设备会触发重连尝试,若多次失败应用会给出提示。设备地址变更后必须手动更新保存的条目,否则会一直连接失败,更换网络环境后记得回来检查这一项。
应用没有提供设备分组功能,设备数量较多时列表会显得略长,这是当前版本在管理体验上的一个短板。不过考虑到目标用户群体的设备规模通常不大,影响相对有限。删除设备条目不会影响机器人本体数据,仅是移除本地保存的连接记录,操作上可以放心。
温馨提示:定期清理不再使用的设备条目,能让列表保持清爽,也避免误连到已报废的设备地址上。遇到设备管理相关的异常,可在站内搜索RMS Robot 设备查找对应解答。
初次打开《RMS Robot》,应用会请求网络访问权限,这是设备发现功能正常工作的前提。拒绝网络权限会导致应用无法扫描局域网内的机器人设备,务必在系统设置中允许。权限授予后进入主界面,底部导航栏划分了设备、控制、日志几个主要区域。
连接设备的标准流程是:进入设备页点击扫描按钮,等待列表刷新出可用设备,点击目标设备发起连接,连接成功后自动跳转到控制面板。扫描时手机与机器人需处于同一网段,跨网段无法发现设备,这是网络层的基本限制。若扫描不到,先确认机器人端服务已启动,再检查路由器是否开启了客户端隔离。
控制面板内,预设指令以按钮形式排列,点击即可下发。自定义指令需要手动输入参数,格式需参照设备端的协议要求。建议先在预设指令上熟悉操作节奏,再尝试自定义输入,降低误操作概率。日志区域记录了下发指令与回传数据的时间戳,排查问题时从这里入手比较高效。
安装环节本身不复杂,下载apk文件后点击安装即可,部分手机需要在系统设置里允许“安装未知来源应用”。安装包请从可信渠道获取,来源不明的修改版可能携带风险代码,影响设备安全。安装完成后首次启动加载稍慢属于正常现象,后续启动速度会恢复正常。
| 操作环节 | 关键动作 | 避坑要点 |
| 权限授予 | 允许网络访问 | 拒绝后无法扫描设备 |
| 设备扫描 | 同网段内点击扫描 | 跨网段或AP隔离会失败 |
| 指令下发 | 预设按钮优先 | 自定义参数格式需匹配 |
| 日志查看 | 按时间戳回溯 | 日志不自动清理需手动管理 |
移动端与电脑端的操作差异主要体现在输入方式上,手机触屏输入自定义参数不如键盘精准,复杂指令建议在电脑端编辑好再下发。善用预设指令能规避大部分输入错误,这是移动端操作的实用策略。应用在后台驻留时间过长可能被系统回收,重新打开后需要重新连接设备,属于安卓系统的常规行为。
| 软件名称 | 功能优势 | 评分 |
| RoboMaster | 机甲大师控制与编程入口 | ★★★★☆ |
| 机器人控制 | 通用型设备调试辅助工具 | ★★★★☆ |
| Arduino | 开源硬件编程与串口通信 | ★★★★★ |
| ESP8266工具 | 无线模块配置与调试助手 | ★★★★☆ |
| 串口调试助手 | 通信数据收发与协议验证 | ★★★★☆ |
下载
RMS Robot 50.8 MB | app下载免费
 下载
Loona 154.56 MB | 下载安卓app
 下载
AlphaBot 27.83 MB | 官方app下载安装
 下载
具身天工 78.17 MB | 官方app下载安装
 下载
乐森世界 99.83 MB | 安卓app安装下载
 下载
擎朗机器人 73.88 MB | 下载手机版
我要评论 查看全部评论 (0)>>
 下载
 下载
 下载
 下载
 下载
 下载
 下载
 下载
 名侦探柯南追忆的幻想
 银河战士Prime
 魔法少女奈叶A’s携带版 命运齿轮
 1688批发网
 deepseek
 流行之神3
 真女神转生奇妙之旅
 重装机兵1