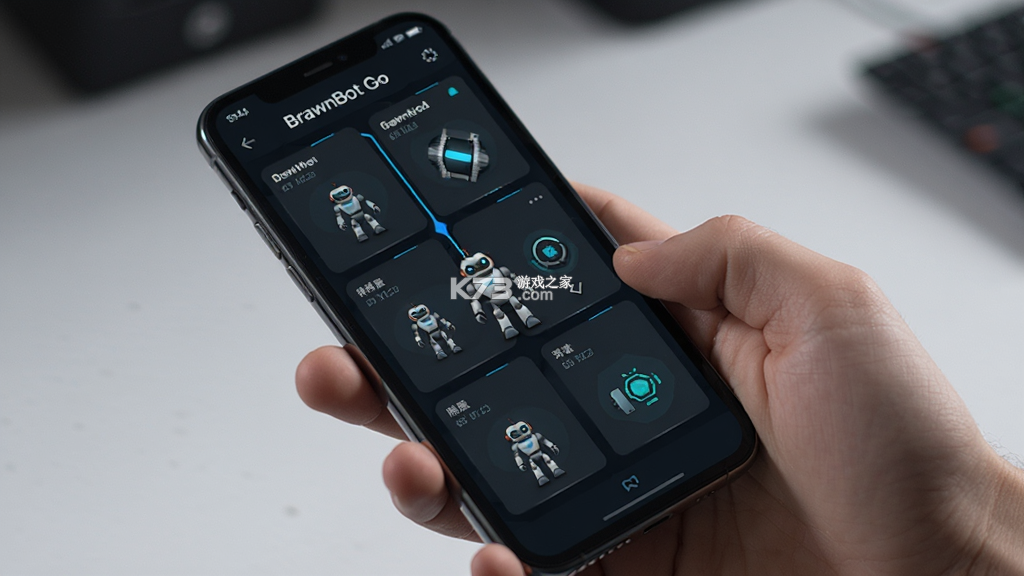
《BrawnBot Go》是一款面向机器人爱好者与创客群体的智能控制应用,能够将手机变成机器人设备的随身操控终端。软件通过无线连接方式与兼容硬件建立通信,在移动端实现运动控制、任务编排与实时状态回传等操作。界面采用模块化布局,将常用控制指令集中呈现,降低初次接触者的上手难度。应用内置多套动作模板与可视化编程面板,用户可按照自身需求组合指令序列,让机器人完成巡线、抓取、避障等基础任务。画面风格偏向工具属性,信息层级分明,操作反馈及时。对于喜欢动手实践、希望用手机快速调试机器人项目的玩家来说,《BrawnBot Go》提供了一条轻量化的控制路径。
- 手机直连机器人设备操控便捷
- 动作模板丰富适合快速调用
- 可视化编程降低指令编排门槛
- 状态回传清晰便于调试观察
- 界面模块化布局信息层级分明
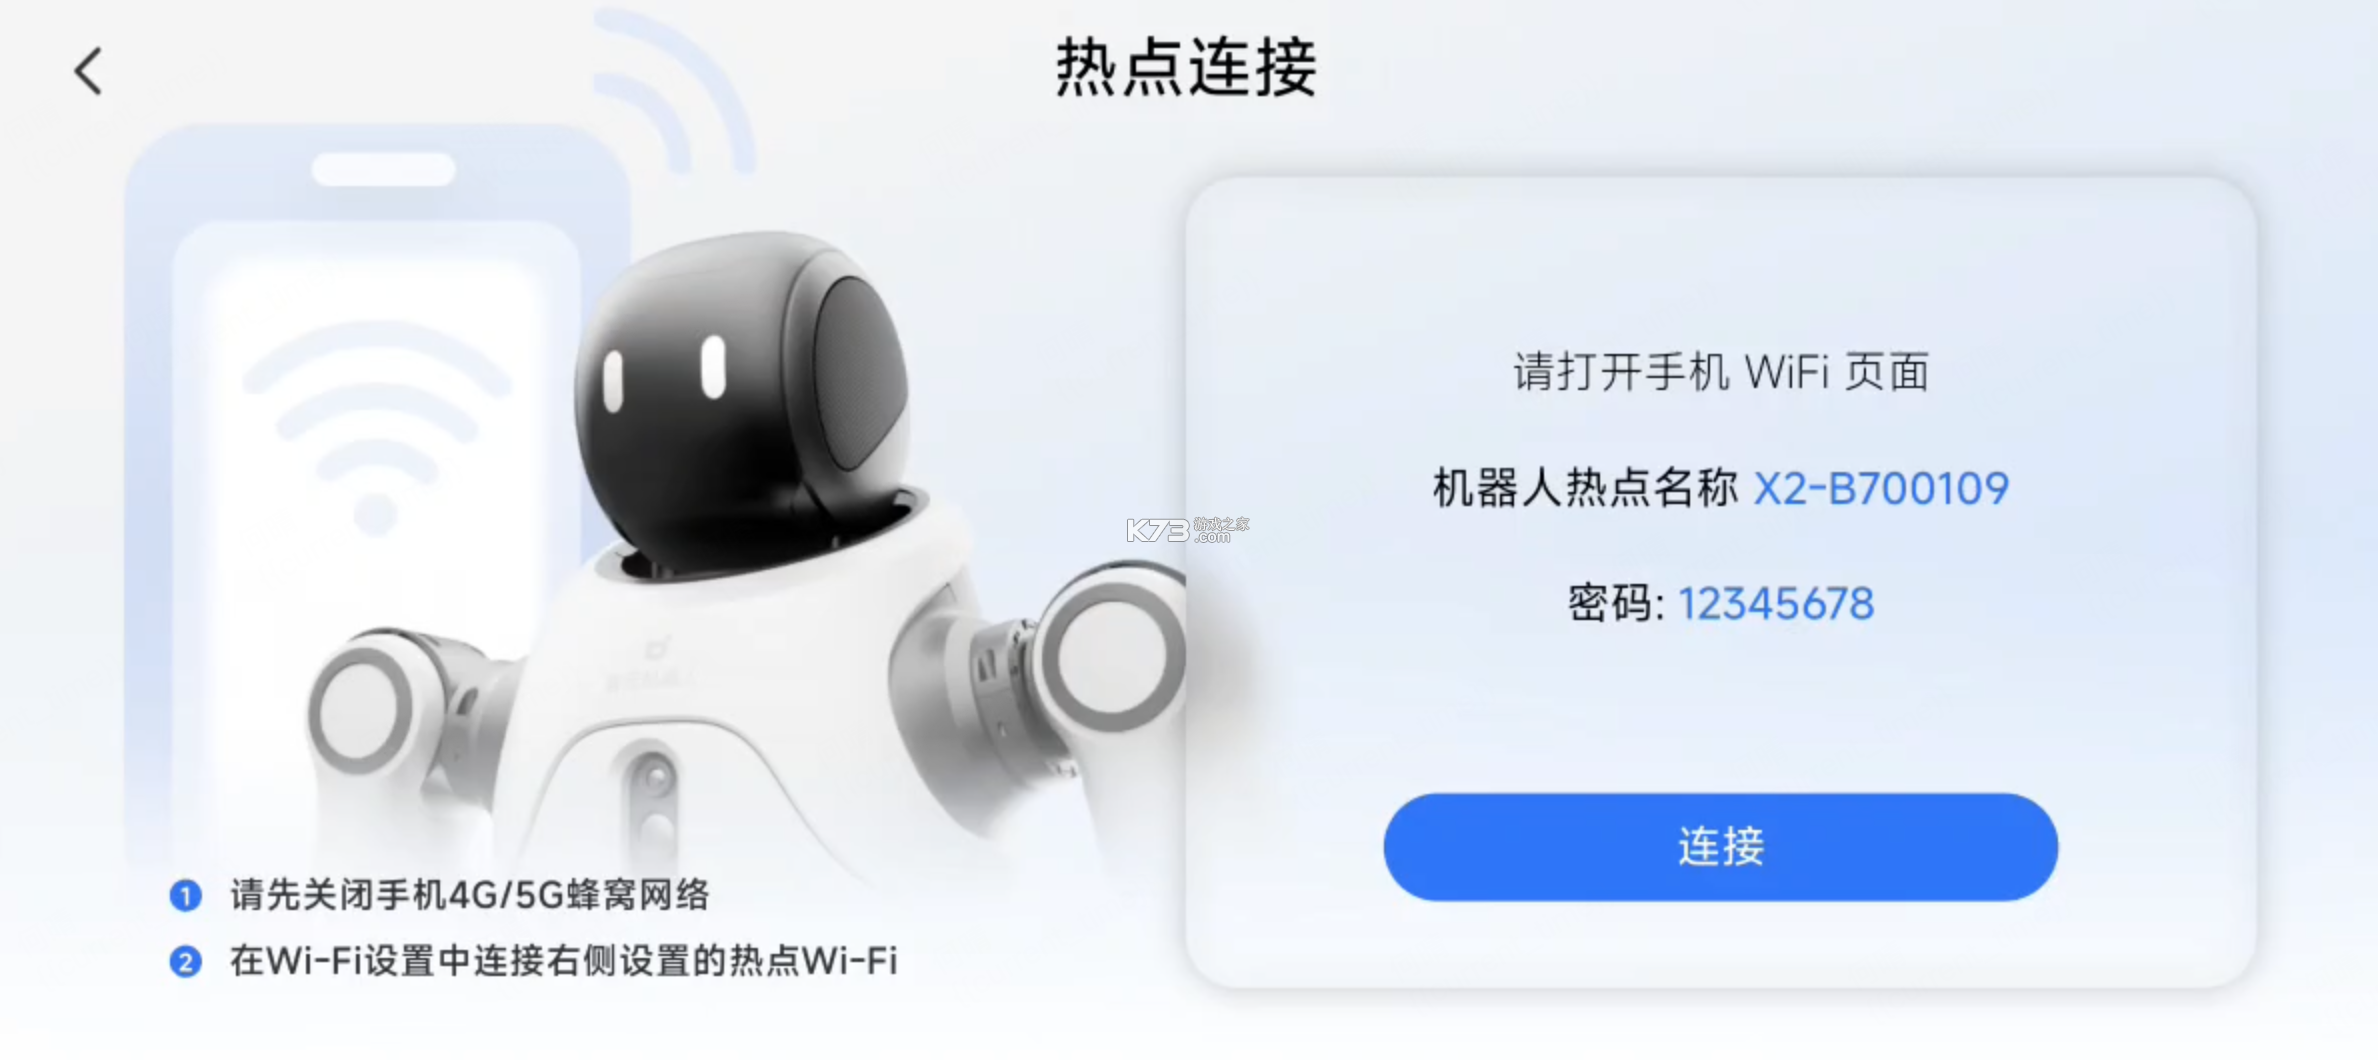
不少用户在初次打开《BrawnBot Go》时,最关心的问题就是手机与机器人之间如何建立稳定连接。这个环节直接决定了后续控制指令能否顺利下发,也影响调试过程的流畅度。下面把连接流程拆解成几个关键步骤,方便对照操作。
连接前务必确认机器人主控已上电且处于可配对状态,多数型号在开机后指示灯会呈现闪烁状态,表示等待接入。若指示灯常亮或不亮,需要先检查电源与主控板连接是否正常。打开手机蓝牙与定位权限,这两项权限在安卓系统中与设备扫描密切相关,缺少定位权限可能导致搜索不到设备。
进入《BrawnBot Go》主界面后,点击设备扫描入口,应用会自动列出附近可连接的机器人名称。列表中出现目标设备后点击配对,部分型号需要输入默认配对码,常见为四位数组合,具体以设备说明书为准。配对成功后建议先在空旷区域做一次低速动作测试,观察轮组或舵机响应是否同步,确认通信链路没有明显延迟。
如果扫描列表始终为空,可以尝试关闭再重新开启手机蓝牙,或者将机器人主控重启一次。部分安卓机型对后台蓝牙扫描有额外限制,需要在系统设置中允许《BrawnBot Go》后台运行。连接距离建议控制在十米以内且避开强干扰源,路由器、微波炉等设备密集摆放的位置容易造成信号波动,影响指令下发的及时性。
连接建立之后,应用顶部会显示当前设备名称与信号强度标识。此时可以进入控制面板,尝试发送前进、转向等基础指令。若机器人动作与指令方向相反,可在设置中调整电机正反转参数,无需反复插拔接线。对于需要多台设备切换的场景,应用支持保存历史连接记录,下次使用时直接点选即可快速回连。
部分用户在连接过程中会遇到配对失败提示,多数情况与设备已被其他手机占用有关。先确认机器人是否仍与之前的手机保持连接,断开旧连接后再尝试配对。若问题依旧,可在应用内清除缓存并重新扫描。切勿在机器人运行过程中强行断开连接,以免动作序列中断导致设备停在异常位置。
连接稳定性还受手机系统省电策略影响。长时间调试时建议关闭电池优化中对《BrawnBot Go》的限制,保持应用在后台活跃。安卓系统在内存紧张时可能回收后台进程,导致控制页面突然失去响应,重新切回应用通常可以恢复连接,但正在执行的动作序列会中断,需要重新下发。
对于使用扩展模块的用户,连接成功后还需在应用内完成模块识别。部分传感器或执行器需要手动添加对应驱动配置,才能在控制面板中调用。配置过程按照模块说明逐项勾选即可,识别成功后模块状态会显示为在线。建议每次更换模块后重新执行一次设备自检,确保各接口通信正常。
掌握连接方法之后,日常使用中的大部分问题都能自行排查。遇到反复掉线的情况,可以换一部手机交叉测试,判断是设备端还是手机端的问题。保留一份设备连接日志,在寻求技术支持时也能提供有效参考。
寻找《BrawnBot Go》安装包时,渠道选择直接关系到应用能否正常使用以及后续更新是否顺畅。网络上存在不少改包与二次打包版本,安装后可能出现权限异常、连接失败甚至隐私泄露风险。建议优先通过正规应用分发渠道获取安装文件,核对包名与版本信息后再进行安装。
安卓用户可以在主流应用商店中搜索软件名称,认准开发者信息与下载量较高的条目。下载前查看应用详情页的权限列表,正常控制类应用需要的权限集中在蓝牙、定位与存储,若出现与功能无关的敏感权限申请,应当谨慎对待。安装包来源不明时不要轻易授予无障碍与设备管理权限,这两项权限被滥用的风险较高。
部分用户习惯通过浏览器搜索下载,此时要注意识别页面中的诱导下载按钮。正规下载页通常提供明确的文件大小与版本说明,下载完成后可在文件管理器中查看安装包信息,核对包名是否与官方一致。建议开启手机的应用安装校验功能,对未经签名的安装包进行拦截提示。
安装过程中若提示解析包错误,多为下载文件不完整所致,删除后重新下载即可。提示版本冲突时,说明手机中已存在同包名但签名不同的应用,需要先卸载旧版本再安装。卸载前留意是否需要备份本地保存的动作序列配置,避免重新配置的麻烦。
更新方面,通过应用商店安装的版本可以跟随商店推送完成升级,手动安装的版本则需要自行下载新包覆盖安装。覆盖安装一般不会清除应用内数据,但跨大版本升级时仍建议先做一次配置导出。升级后首次启动建议重新检查设备连接状态,确认通信参数没有因版本变化而重置。
对于无法访问应用商店的用户,可以前往软件官网查看下载指引,官网通常会提供安装包校验值与更新日志。下载页面的地址栏应显示安全连接标识,页面内容与软件功能描述相符。遇到要求填写手机号或支付信息的下载页面,基本可以判定为非官方渠道,应当立即关闭。
安装完成后不要急于授予全部权限,按照实际使用场景逐项开启。蓝牙与定位权限在首次连接设备时开启即可,存储权限用于保存动作配置与日志文件。权限授予后可在系统设置中随时查看与回收,定期检查权限使用记录有助于发现异常行为。
保留一份安装包备份在本地或云盘,方便在更换手机或系统重置后快速恢复。备份时记录对应的版本号,便于回退到稳定版本。若新版本出现兼容问题,卸载后安装旧版本并关闭应用商店的自动更新,可以暂时维持正常使用。
应用启动异常是移动端工具类软件中比较常见的困扰,《BrawnBot Go》在使用过程中也可能遇到点击图标后无响应、启动画面卡住或直接闪退的情况。这类问题通常与系统环境、权限状态或安装文件完整性有关,按照由简到繁的顺序排查,多数情况可以自行解决。
先确认手机系统版本是否满足应用的最低要求。部分旧版安卓系统缺少应用依赖的运行组件,安装后虽然图标正常显示,启动阶段却会因组件缺失而中断。系统版本过低时不要强行安装高版本安装包,应当寻找与系统匹配的历史版本,或考虑升级手机系统。
存储空间不足同样会导致启动失败。应用在首次启动时需要释放缓存与解压资源文件,剩余空间过小时进程会被系统终止。清理手机中不常用的应用与媒体文件,保留至少数百兆的可用空间,再尝试重新打开应用。定期清理应用缓存有助于维持启动速度,但清理前注意区分缓存与本地配置数据。
权限被拒绝也可能造成启动卡顿。首次安装后应用会请求必要权限,若用户在弹窗中选择了拒绝且勾选了不再询问,后续启动时应用无法完成初始化。前往系统设置的应用管理页面,找到《BrawnBot Go》进入权限选项,将蓝牙、定位与存储权限调整为允许,再重新启动。
安装包损坏是闪退的常见原因之一。下载过程中网络中断可能导致文件不完整,安装时虽然通过校验,运行到特定功能模块时却会崩溃。卸载后从正规渠道重新下载完整安装包,安装前核对文件大小与官方标注是否一致。覆盖安装无法修复文件损坏问题时需要先卸载再安装。
后台进程冲突也值得留意。部分安全类与省电类应用会对新安装的应用进行限制,导致启动阶段被拦截。将《BrawnBot Go》加入电池优化白名单,并在安全应用中放行相关后台行为,通常可以改善启动表现。若问题出现在系统更新之后,可以尝试清除应用数据后重新配置,排除旧配置与新系统不兼容的可能。
经过上述排查仍无法启动时,可以查看应用是否在启动瞬间生成了错误日志。部分机型支持在开发者选项中查看应用崩溃记录,日志中会标注具体的异常模块。将日志信息反馈给官方技术支持,能够加快问题定位。在等待回复期间,可以先用旧版本维持基本使用。
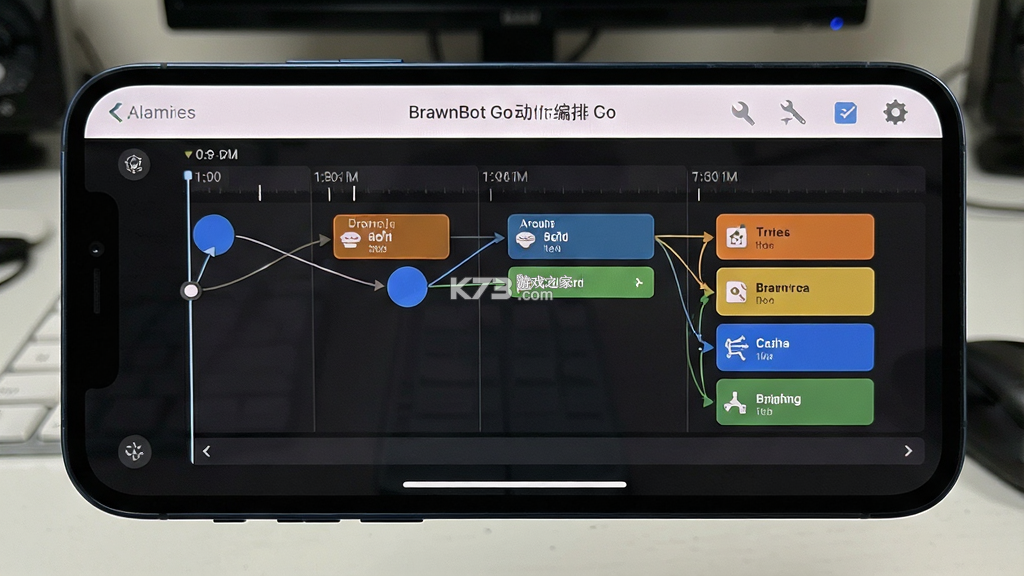
《BrawnBot Go》的动作编排面板是把零散指令组织成完整任务的核心区域。进入编排界面后,可以看到时间轴与指令块的组合布局,每条指令对应一个动作节点,节点之间通过拖拽调整先后顺序。编排前先确认设备处于停止状态且电量充足,避免调试过程中因电量过低导致动作执行不完整。
基础动作节点包含移动、转向、停顿与模块触发几类。移动节点需要设定方向与持续时间,持续时间过长容易让机器人撞上障碍物,建议先在低速档位下短时测试。利用停顿节点可以在动作之间留出缓冲,让机械结构完成到位后再执行下一条指令,减少动作叠加造成的误差。
循环与条件判断节点适合处理重复性任务。设置循环次数时注意配合退出条件,避免任务陷入死循环。条件判断可以读取传感器状态,例如检测到前方障碍时触发转向节点。调试阶段建议逐节点执行并观察设备响应,确认每个环节无误后再串联成完整序列。
动作序列保存后会出现在任务列表中,支持重命名与分组管理。常用任务可以添加到快捷面板,连接设备后一键下发。导出配置功能便于在多台手机之间迁移编排成果,导入时注意版本兼容性,跨版本导入可能出现节点参数错位。
调试过程中善用状态回传面板,实时查看电机电流、传感器读数与通信延迟。数值异常时先暂停任务,检查对应模块的接线与供电。设备出现异常发热或异响时立即停止任务并断开连接,待排查清楚后再继续操作。
任务执行日志会记录每次下发的指令与设备返回结果,出现执行偏差时可以回看日志定位问题节点。日志文件支持导出为文本,便于长期保存与对比分析。定期整理任务配置并做好备份,能够减少因应用重装造成的重复劳动。
| 软件名称 | 功能优势 | 评分 |
| Arduino IDE | 开源硬件编程入门工具 | ★★★★☆ |
| Scratch | 图形化编程适合青少年 | ★★★★★ |
| RoboMaster | 机甲对战与编程学习结合 | ★★★★☆ |
| Makeblock | 积木机器人配套控制应用 | ★★★★☆ |
| LEGO BOOST | 乐高积木机器人互动编程 | ★★★★★ |
我要评论 查看全部评论 (0)>>
 下载
 下载
 下载
 下载
 下载
 下载
 下载
 下载
 下载
 下载
 下载
 初音未来计划豪华版
 零真红之蝶
 暖暖环游世界
 讨鬼传极
 大逆转裁判
 海岛大亨5
 灵魂触动
 燃烧的蔬菜3