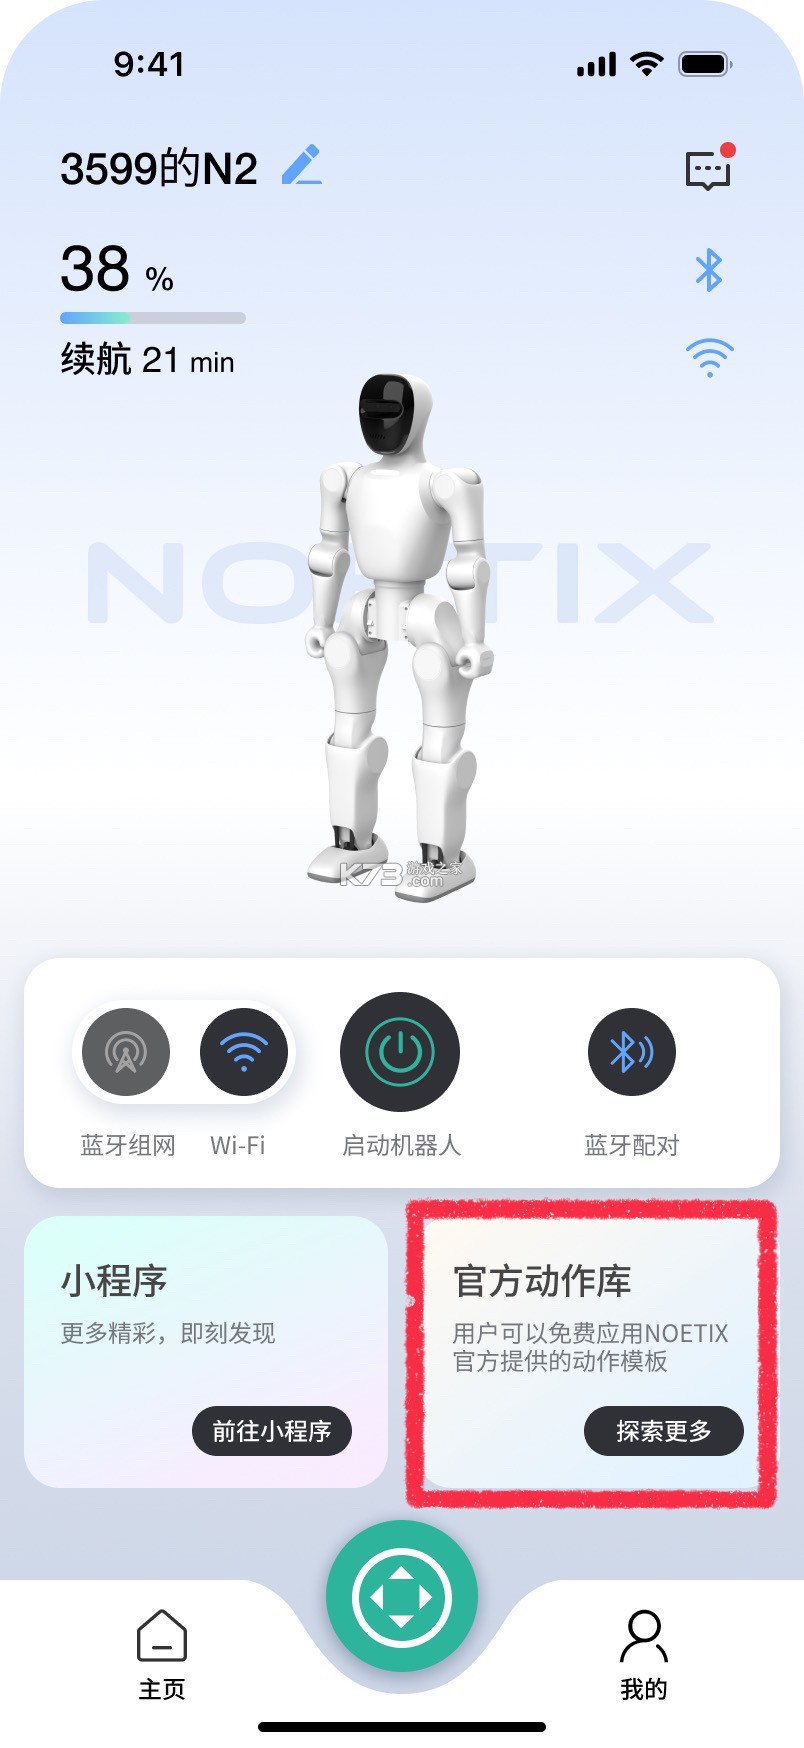
《NOETIX Run》是一款面向机器人控制与智能设备管理场景打造的移动端工具,用户可以通过手机与机器人设备建立连接,完成运行状态查看、任务下发与参数调整等操作。软件围绕设备连接稳定性与操作即时性做了大量优化,界面布局偏向工程化与实用化,把常用功能放在一级入口,减少层层跳转的繁琐感。对于需要经常在移动场景下管理机器人设备的用户来说,它提供了相对完整的控制链路,从设备发现、配对到指令执行都有对应的引导流程。软件支持多种运行模式切换,能够适配不同型号的机器人硬件,在画面呈现上以数据面板和状态图表为主,信息密度较高但分区明确。音效提示简洁克制,主要用于操作确认与异常提醒,不会对使用过程造成干扰。社区反馈中,用户对它的连接响应速度和日志记录功能评价较为积极,认为在同类工具中属于上手门槛适中、功能覆盖较全的选择。
- 设备连接流程清晰,配对引导到位
- 状态面板信息密度高但分区合理
- 运行日志记录完整,便于回溯排查
- 多模式切换适配不同硬件型号
- 操作反馈及时,异常提醒不突兀
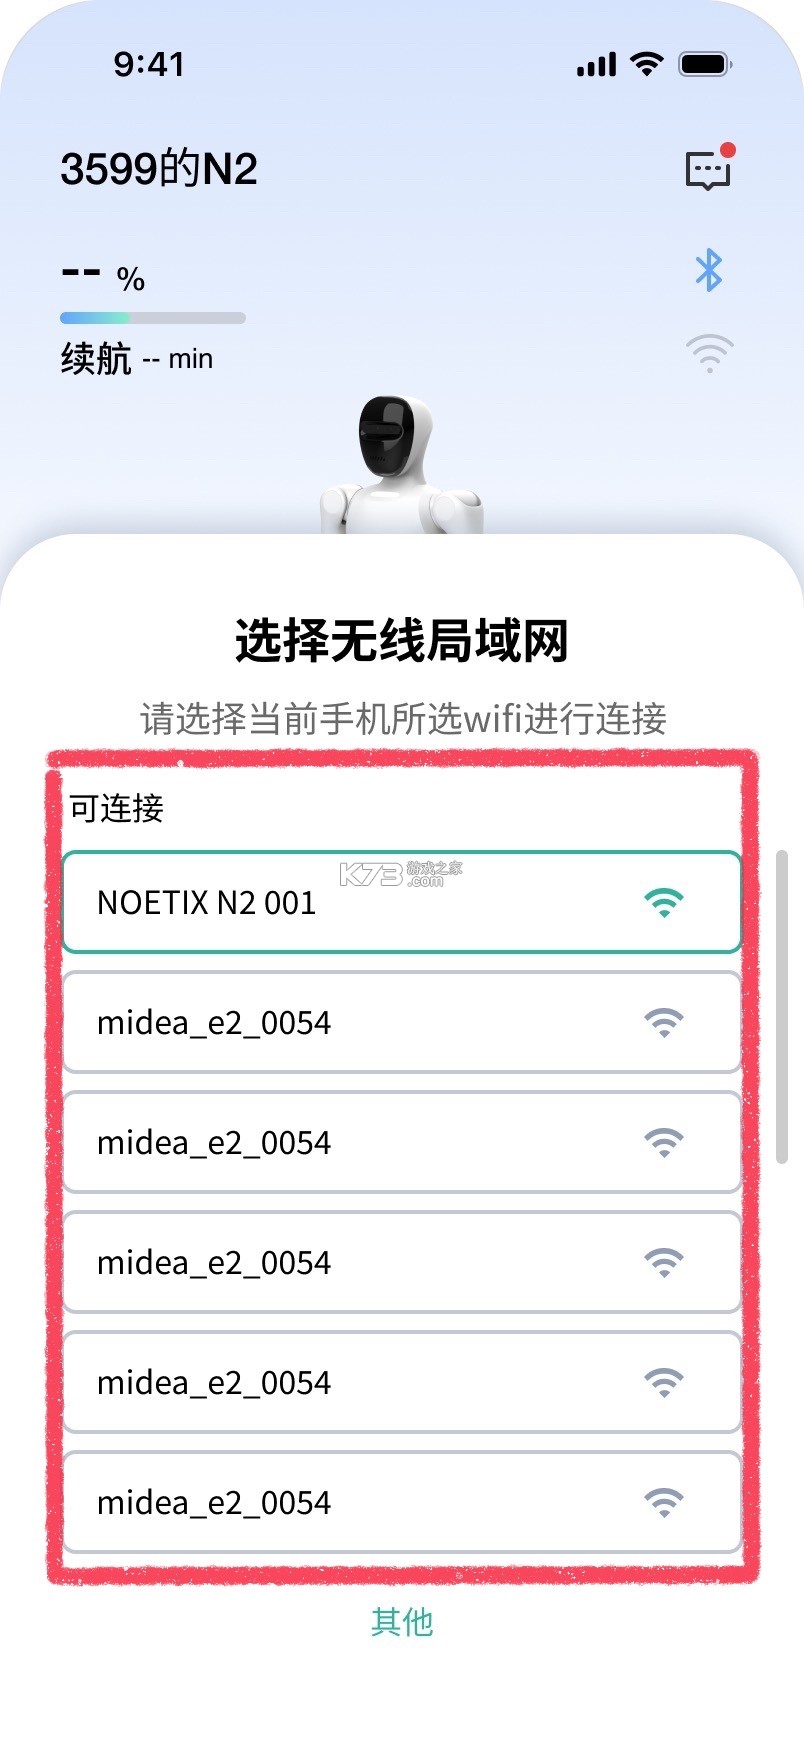
不少用户拿到《NOETIX Run》之后第一反应是不知道从哪里开始,其实这款工具的操作逻辑并不复杂,关键在于把设备连接和权限配置这两步走稳。打开软件后主界面会提示添加设备,此时需要确保手机与机器人处于同一网络环境,或者通过蓝牙进行近距离配对。连接前务必确认机器人设备已开机并处于可被发现状态,否则搜索列表里不会出现对应条目。点击添加后软件会引导完成配对确认,部分型号需要输入设备背面标注的配对码,这个码通常是一串六位数字,输入正确后即可建立连接。
连接成功之后进入控制主界面,顶部区域显示设备名称与当前运行状态,中间是实时数据面板,底部为功能操作区。初次使用建议先进入设置页检查固件版本,保持固件为较新版本能够减少连接中断的概率。在任务下发环节,用户可以通过预设模板快速创建运行任务,也可以手动调整速度、路径等参数。参数修改后需要点击确认才会生效,软件会在下发前弹出二次确认框,避免误触导致设备异常动作。
权限方面,《NOETIX Run》需要位置信息权限用于蓝牙设备搜索,需要存储权限用于保存运行日志与配置文件。安卓系统在首次请求时会弹出授权窗口,建议全部选择允许,若误点拒绝可前往系统设置中的应用管理页面手动开启。部分机型还需要开启后台运行白名单,防止息屏后连接被系统清理。日志导出功能位于设置页底部,支持按时间范围筛选并导出为文本文件,方便技术人员分析问题。
日常使用中建议保持软件在后台常驻,频繁冷启动会增加重新连接的等待时间。如果遇到设备列表刷新缓慢,可以尝试关闭再重新打开手机蓝牙与Wi-Fi开关,让系统重新扫描周边设备。切勿在设备运行过程中强行关闭软件或断开连接,这可能导致任务中断并触发设备保护性停机。需要切换控制设备时,先在当前手机上执行断开连接操作,再在新设备上重新配对,避免出现连接抢占的情况。
| 功能模块 | 操作入口 | 使用要点 |
| 设备添加 | 首页右上角加号 | 确保设备可被发现 |
| 参数调整 | 控制页底部面板 | 修改后需确认生效 |
| 日志导出 | 设置页最下方 | 支持时间范围筛选 |
| 固件检查 | 设置页设备信息 | 连接前建议先查看 |
使用过程中比较集中的反馈是连接稳定性与兼容性方面的问题。部分用户反映在特定安卓机型上搜索不到设备,这种情况多数与系统蓝牙扫描策略有关,可以尝试在应用权限中开启精确定位权限,安卓系统从某个版本开始要求蓝牙扫描必须配合位置权限使用。如果设备列表始终为空,先排查手机蓝牙是否已被其他应用占用,关闭其他正在使用蓝牙的软件后重新进入搜索页面。
另一个高频问题是任务下发后设备没有响应。出现这种情况先查看日志页面是否有指令发送记录,如果有记录但设备无动作,说明指令已送达但执行环节被拦截,需要检查设备端是否处于手动模式或急停状态。如果日志中连发送记录都没有,则是手机到设备之间的链路出了问题,尝试缩短手机与设备之间的距离并避开金属遮挡物。部分老旧路由器开启双频合一后会导致局域网内设备发现异常,将手机与设备连接到同一频段的Wi-Fi可以改善。
闪退现象在低内存机型上偶有出现,尤其是在同时开启多个后台应用时。建议在使用前清理后台,保留至少两GB的可用运行内存。如果闪退发生在启动瞬间,可能是配置文件损坏,卸载后重新安装可以解决,但注意卸载会清除本地日志,重要记录请提前导出。软件更新后如果出现界面错位,前往系统设置调整显示大小与字体大小,恢复默认值后重启软件即可。
关于账号登录方面,当前版本以本地设备管理为主,部分高级功能需要绑定账号才能使用云端同步。注册时建议使用常用邮箱,验证邮件可能被归入垃圾箱,留意查收。忘记密码可以通过邮箱验证码重置,切勿频繁点击发送验证码,部分邮箱服务商会将高频邮件判定为异常并延迟投递。登录状态在更换手机后需要重新验证,属于正常安全机制。
《NOETIX Run》安卓版对系统版本有一定要求,较老的安卓版本在蓝牙协议支持上存在缺失,可能导致设备搜索功能无法正常工作。安装前建议确认手机系统版本符合要求,并在安装过程中留意系统弹出的兼容性提示。从正规渠道获取安装包能够避免签名不一致导致的安装失败,部分第三方渠道重新打包的版本会修改签名,与设备端的安全校验不匹配。
安装时如果提示解析包错误,多数是下载过程中文件损坏所致,重新下载完整安装包即可。安装完成后首次启动会请求多项权限,逐一确认后进入引导页。部分定制系统会拦截后台自启动,需要手动在电池优化设置中将软件设为不受限制,否则息屏后连接会断开。存储空间建议预留五百MB以上,用于缓存日志与配置文件。
平板设备上界面会自动适配大屏布局,控制面板的按钮间距会相应拉大,触控操作更加从容。折叠屏设备在展开与折叠状态切换时可能出现短暂的重绘延迟,属于系统适配层面的正常现象,等待片刻即可恢复。使用转接式OTG连接时注意接口供电能力,供电不足会导致连接反复掉线,建议使用带独立供电的转接设备。
对于需要长时间运行监控的场景,建议将手机连接充电器并关闭自动锁屏,避免因息屏导致后台进程被冻结。运行环境温度过高时软件会降低数据刷新频率以保护设备,此时界面数据更新会变慢,属于保护机制而非故障。
设备连接是使用《NOETIX Run》的基础环节,连接质量直接影响后续所有操作的流畅度。软件提供局域网与蓝牙两种连接方式,局域网模式下手机与机器人需处于同一网段,蓝牙模式则适合近距离快速配对。首次连接建议使用蓝牙模式完成初始配对,配对成功后再切换到局域网模式以获得更稳定的数据传输。
任务配置页面采用分步式引导,用户依次选择任务类型、设定运行参数、确认执行条件。任务类型中包含巡检、搬运、定点移动等预设模板,选择模板后参数栏会自动填入推荐值,在此基础上微调比从零填写效率更高。自定义任务支持保存为模板,方便后续重复调用。
执行条件中可以设置任务启动的触发方式,包括手动触发、定时触发与传感器触发。定时触发适合规律性任务,传感器触发则需要设备端支持相应的传感模块。触发条件设置后建议先用低速模式试运行一次,确认路径与动作无误再提升速度。任务执行过程中可以随时暂停,暂停后设备会保持在当前位置,恢复后从断点继续。
多设备管理场景下,软件支持在设备列表中对不同机器人进行分组标注,控制页面顶部可以快速切换当前控制的设备。切换设备时当前任务会自动暂停,切换完成后需手动恢复。切勿在任务执行中频繁切换控制设备,频繁切换会增加连接资源的占用,可能导致某一台设备掉线。日志页面按设备分别记录,排查问题时注意选择对应的设备条目。
想让《NOETIX Run》保持流畅运行,日常维护中有几个细节值得留意。软件缓存会随着使用时间增长而累积,定期在设置页清理缓存可以释放存储空间,清理不会影响已保存的配置与日志文件。建议每月检查一次固件更新,厂商会通过固件升级修复已知的连接问题并优化指令响应速度。
手机端的后台管理策略对连接稳定性影响明显,将软件加入电池优化白名单、允许后台活动、关闭省电模式对后台的限制,这三项设置到位后息屏断连的情况会大幅减少。使用Wi-Fi连接时优先选择五GHz频段,二点四GHz频段干扰较多,在设备密集的环境中容易出现数据丢包。
遇到连接异常时按顺序排查:先看手机蓝牙与Wi-Fi开关状态,再看软件权限是否完整,然后检查设备端是否处于可连接状态,最后尝试重启软件与设备。重启设备前确认当前没有正在执行的任务,任务执行中重启会导致任务中断并可能触发设备保护停机。日志文件是排查问题的重要依据,出现异常后先导出日志再尝试修复操作,避免修复过程中日志被覆盖。
长期不使用时建议断开设备连接并退出软件,减少后台资源占用。重新启用时先检查软件版本与固件版本是否匹配,版本跨度过大时先升级再连接。配置文件支持导出备份,更换手机前导出一份配置,在新手机上导入后可以省去重新设置的麻烦。
| 软件名称 | 功能优势 | 评分 |
| 机器人控制 | 多协议设备接入与实时控制 | ★★★★☆ |
| 设备管理助手 | 局域网设备发现与状态监控 | ★★★★☆ |
| 仿真控制台 | 虚拟调试与路径预览功能 | ★★★★ |
| 运行日志工具 | 指令记录与异常回溯分析 | ★★★★ |
| 固件升级助手 | 设备固件检测与一键升级 | ★★★★ |
下载
NOETIX Run 137.14 MB | 下载安装app
 下载
BrawnBot Go 63.48 MB | 官方app下载安装
 下载
RMS Robot 50.8 MB | app下载免费
 下载
Loona 154.56 MB | 下载安卓app
 下载
AlphaBot 27.83 MB | 官方app下载安装
 下载
具身天工 78.17 MB | 官方app下载安装
 下载
乐森世界 99.83 MB | 安卓app安装下载
 下载
擎朗机器人 73.88 MB | 下载手机版
下载
NOETIX Run 137.14 MB | 下载安装app
 下载
蓝伏豚 42.83 MB | 下载安装app
 下载
AC18Pro 259.79 MB | app下载免费
 下载
派宝管理助手 163.11 MB | app下载免费
 下载
易重二手机 27.3 MB | 官方app下载安装
 下载
远控世界 137.52 MB | 安卓app下载
 下载
亿诚5G 30.21 MB | 下载app安装正版
 下载
逸集控 86.99 MB | 安卓app下载
我要评论 查看全部评论 (0)>>
 下载
 下载
 下载
 下载
 下载
 下载
 下载
 下载
 火焰纹章晓之女神
 山脊赛车
 部落冲突
 闪电十一人强袭者2012极限版
 零月蚀的假面
 部落冲突
 拳皇游戏全集下载附PSP专用模拟器及PC模拟器
 火焰纹章烈火之剑